


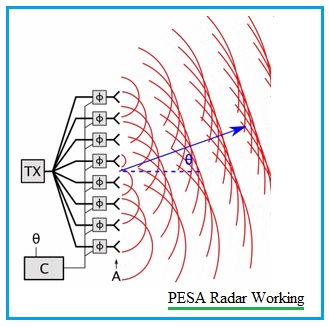
受動型電子走査アレイ(PESA)レーダーは、一般的に、比較的集中型のRF送受信アーキテクチャを採用し、分配ネットワークを通して多数のアンテナ素子に給電します。電子制御による位相シフトによって素子間の相対位相が設定され、合成された放射が指令方向へのビームを形成します。指向方向を変更するたびに、開口部全体を機械的に回転させる必要はありません。
簡単な答え:PESAは、比較的集中型のRFアーキテクチャで電子ビームステアリングを実現します。その真の性能は、略称だけでは判断できません。エンジニアは、設計が用途に適合するかどうかを判断する前に、走査角度に対するゲイン、給電ネットワーク損失、動作帯域幅、サイドローブ、偏波、校正、デューティサイクル、熱制限、および測定基準面を検証する必要があります。
これは重要な点です。なぜなら、ボアサイトのみで測定された仕様では、フィールド性能を左右する条件が隠されてしまう可能性があるからです。高いピークゲインは、スキャンセクターの端付近でビームがどのように変化するかを示しません。広い動作周波数範囲は、ビームの指向性が帯域全体で安定していることを証明するものではありません。以下のセクションでは、PESAの仕組みと、統合リスクを低減するための質問について説明します。
PESAレーダーはどのように機能するのか
PESAアーキテクチャは様々な方法で実装できますが、信号経路は通常5つの機能ステージで構成されます。システムによってはサブアレイや冗長チャネルを使用するものもあるため、ブロック図は必ず実際の設計と照らし合わせて確認する必要があります。
- 波形生成とRF変換。励振器は必要な波形を生成し、それを動作周波数に変換します。送信機は信号を必要な電力レベルまで増幅します。
- 電力分配。給電ネットワークは、送信された信号を複数の経路に分配します。このネットワークには、導波管、伝送線路、電力分配器、結合器、その他のマイクロ波コンポーネントが使用される場合があります。
- 位相制御。各素子経路、または各サブアレイ経路に配置された位相シフターは、指令されたビーム方向に応じて信号の位相を変化させます。開口部全体にわたる位相変化によって、建設的干渉が発生する位置が決定されます。
- 放射とビーム形成。アンテナ素子は互いに放射し合います。選択された方向では電界が強く加算され、他の方向では部分的に打ち消し合うことで、主ビームとサイドローブが形成されます。
- 受信動作と校正。反射信号は開口部と給電ネットワークを通って受信回路に戻ります。校正データは、部品の許容誤差、温度、周波数、経年劣化によって生じる位相差と振幅差を補正します。
電子ステアリングは、大きな開口部を物理的に再配置するよりもはるかに速くビームを移動させることができます。しかし、有効なスキャン速度は、波形タイミング、制御遅延、信号処理、およびレーダーリソーススケジューラにも依存します。アンテナステアリング速度だけでは、レーダー全体がサポートできるターゲット数やタスク数を決定することはできません。
なぜ受動型電子走査アレイと呼ばれるのか
「パッシブ」という言葉は、開口部におけるRFアーキテクチャを指します。従来のPESAでは、アンテナ素子それぞれに完全なアクティブ送受信モジュールは搭載されていません。中央集権型のRFチェーンが給電ネットワークを介してエネルギーを供給・受信し、位相制御コンポーネントがビーム形状を調整します。アレイは、制御、スイッチング、冷却などの機能のために電力供給を必要とします。
PESAレーダーはパッシブレーダーとは異なります。パッシブレーダーは通常、外部送信機やその他の照射源からの反射波を検出します。一方、PESAはアクティブ送信レーダーで使用できるアンテナおよびRF分配アーキテクチャです。これら2つの意味を混同すると、システム要件が誤ってしまいます。
PESAのパフォーマンスを決定するパラメータはどれか
最も有用な仕様は、周波数、走査角度、偏波、および動作条件に対する性能を示すマトリックスです。以下の表は、アレイを比較したり見積もりを依頼したりする前に定義しておくべき項目を示しています。
| パラメータ | なぜそれが重要なのか | 何をリクエストするか |
|---|---|---|
| 動作帯域と瞬時帯域幅 | 位相誤差と振幅誤差は周波数によって変化する可能性がある。 | 各波形条件における使用可能な帯域幅と制限値。 |
| スキャンセクター | 利得、ビーム幅、サイドローブ、偏波は通常、中心線から離れるにつれて変化する。 | 代表的な周波数および走査角度におけるパターン(測定範囲の端を含む)。 |
| ゲイン、EIRP、受信感度 | システムの通信範囲は、送受信の予算全体に依存します。 | 基準面、給電損失、デューティサイクル、および受信機に関する仮定。 |
| サイドローブと交差偏波レベル | これらは干渉、クラッタ応答、偏波純度に影響を与える。 | 定義、カットオフ、周波数ポイント、スキャン条件。 |
| 要素の間隔とレイアウト | 間隔は回折格子ローブと利用可能な走査範囲に影響を与える。 | 形状、有効開口径、および想定される最大周波数。 |
| 電力および熱条件 | 集中型の高出力チェーンおよび供給コンポーネントは、それぞれの限界内で動作しなければならない。 | ピーク電力と平均電力、パルス幅、デューティサイクル、冷却方法、温度範囲。 |
| 校正と安定性 | 位相と振幅のドリフトは、ポインティングとパターン品質に影響を与える。 | 校正方法、更新間隔、テストポート、および許容残留誤差。 |
| 機械的およびRFインターフェース | レドーム、コネクタ、導波管の変換部、および取り付け方法によって性能が変化する可能性があります。 | インストール済み構成、材料構成、公差、および参照図面。 |
スキャン角度によってパフォーマンスが変わる理由
フェーズドアレイは通常、開口部に垂直な方向であるボアサイト付近で最も強い放射特性を示します。ビームをボアサイトから遠ざけると、走査方向における投影開口部は小さくなります。また、素子の配置によっては、指令角度での放射量が少なくなる場合もあります。給電誤差、相互結合、構造公差、レドームなども、歪みをさらに増大させる要因となります。
その結果、走査損失、ビーム幅の拡大、サイドローブのずれ、交差偏波の増加、または指向誤差が生じる可能性があります。これらの変化は、単一のボアサイトゲイン値では捉えられません。特定の角度まで走査することを目的としたアレイの場合、ボアサイト、1つ以上の中間角度、および必要なセクターの端におけるゲインとパターンデータを要求してください。最低、中心、および最高動作周波数でチェックを繰り返してください。
素子間隔は特に注意が必要です。波長や走査角度に対して間隔が大きすぎると、不要な回折格子ローブが可視光領域に入り込む可能性があります。帯域の下限では許容できる設計でも、同じ物理的間隔がより多くの波長を表す最高周波数では、異なる挙動を示す場合があります。
帯域幅とビームスキューはPESAにどのような影響を与えるか
多くのPESAシステムは、位相シフターを使用して、選択した周波数で正しい位相進行を生成します。周波数が変化すると、同じ位相設定でもビームの向きが変わることがあります。この周波数依存の指向性シフトは、一般的にビームスキューと呼ばれます。その影響の大きさは、帯域幅、走査角度、アーキテクチャ、および位相制御ネットワークの種類によって異なります。
したがって、広帯域要件には周波数範囲の記述だけでは不十分です。周波数と走査角度全体にわたるビーム指向性、ゲイン、サイドローブ、偏波特性を要求してください。ビームの傾きを低減するために、真の時間遅延素子、サブアレイ技術、または周波数依存補正を使用する設計もありますが、これらの選択肢にはそれぞれ損失、複雑さ、サイズ、および校正要件が伴います。
フィードネットワークの損失が問題となるのはどのような場合か
共通開口部を使用する一般的な単一静的PESAでは、給電ネットワークが送信経路と受信経路の両方に関与します。電力分配器、伝送線路、導波管、位相シフター、スイッチ、および遷移部はすべて挿入損失の原因となります。送信時には、これらの損失によって開口部に供給される電力が減少し、発熱が発生します。受信時には、受信機の前段での損失によって感度と実効ダイナミックレンジが低下する可能性があります。
損失値は明確な基準面に基づいて算出する必要があります。提示されたアンテナ利得には、設置されたシステムに存在するケーブル、回転ジョイント、導波管遷移部、位相制御ネットワーク、またはレドームは含まれていない場合があります。受入時には、測定データを仕様書で使用されている構成および基準面と同一のデータと比較してください。
PESAとは、単一の周波数または単一のターゲットを意味するのか?
| 一般的な声明 | より正確な解釈 |
|---|---|
| PESAは1つの周波数しか使用できません。 | 周波数アジリティは、送信機、波形発生器、位相制御ネットワーク、帯域幅、および校正に依存します。PESAは自動的に単一の固定周波数に制限されるわけではありません。 |
| PESAは1つのターゲットしか追跡できません。 | 目標容量は、ビームスケジューリング、再訪時間、波形設計、受信チャネル、および処理に依存します。従来のPESA実装の多くは一度に1つの主要送信ビームを形成しますが、PESAはタスクをインターリーブすることができます。 |
| PESAは常に安価でシンプルです。 | AESA型アンテナに比べて分散型アクティブRFモジュールの数は少ないかもしれないが、給電ネットワーク、高出力チェーン、位相制御、校正、冷却、機械的統合などは依然として複雑になる可能性がある。 |
| 電子ステアリングは可動部品を一切排除する。 | ビームは電子的に方向制御できるが、一部のシステムでは、照射範囲を拡大するために、アレイを回転式または位置変更可能なプラットフォーム上に設置することもある。 |
PESAアレイを統合する前に尋ねるべき8つの質問
- どのような動作周波数と瞬時帯域幅をサポートする必要があり、また、スキャンセクター全体で必須となる値はどれですか?
- 必要な方位角と仰角の範囲はどのくらいですか?また、開口部全体は機械的に固定されていますか、回転しますか、それとも何らかの方法で位置調整されますか?
- 中心軸上および最大走査角度において、ゲイン、EIRP、ビーム幅、サイドローブ、および交差偏波の制限値はそれぞれどのくらいですか?
- 給電ネットワークと開口部は、どの程度のピーク電力、平均電力、パルス幅、デューティサイクルに対応しなければならないか?
- 送信電力と受信感度の基準面はどこにあり、ケーブル、導波管、位相シフター、レドームの損失はどれが含まれていますか?
- アレイは周波数、温度、走査角度に関してどのように校正されるのか、また設置後にドリフトはどのように検出されるのか?
- 設置された構成には、どのようなコネクタ、導波管、取り付け方法、レドーム、サイズ、重量、および環境上の制約が適用されますか?
- どの測定値が合格を証明するのか、また、試験装置は実際の動作時の偏波、周波数、電力、スキャン条件を再現できるのか?
PESAとAESAは異なるアーキテクチャの選択肢に対応する
PESAとアクティブ電子走査アレイレーダーはどちらも、制御された位相関係を用いてビームを操舵します。両者の主な違いは、アクティブなRF信号の生成と受信が行われる場所にあります。PESAは一般的に、集中型の送信機と受信機のアーキテクチャを給電ネットワークと位相シフターを通して配置します。一方、AESAは、多数のアクティブな送受信モジュールを開口部全体またはそのサブアレイに分散配置します。ビームフォーミングの実装(アナログ、ハイブリッド、デジタル)は、設計上の別の側面であり、PESAとAESAの区別と同義として扱うべきではありません。
AESAは、冗長性、波形柔軟性、迅速な多機能スケジューリングといった点で優れていますが、電力分配、冷却、校正、モジュール制御に関して厳しい要件も生じます。PESAは、集中型RFアーキテクチャがミッションと統合要件を満たす場合に実用的です。アーキテクチャの詳細な比較については、RF MISOの資料を参照してください。AESAレーダーとPESAレーダーの比較適切な選択は、常に一つの略語が優れているという前提ではなく、測定可能な要件に基づいて行うべきである。
PESAアレイはどのように測定され、承認されるべきか
受入試験では、性能仕様書に記載されている条件を再現する必要があります。最低限、周波数ポイント、偏波、スキャンコマンド、電力レベル、デューティサイクル、校正状態、レドームの状態、およびRF基準面を記録してください。代表的なスキャン角度で、ゲイン、ビーム幅、指向精度、サイドローブ、および交差偏波を測定または検証してください。
必要な範囲と設定は、開口サイズ、周波数、測定目的によって異なります。遠距離、コンパクトレンジ、または近距離の方法のいずれが適切である場合もあります。RF MISO のアンテナ試験機能関連する測定リソースについて説明するが、最終的な方法と不確かさの予算は、受け入れ試験を開始する前に合意しておく必要がある。
アレイアンテナ評価のためのRF MISOサポート
RF MISOは、RFおよびマイクロ波アンテナのメーカーであり、アンテナの研究、測定、システム統合をサポートしています。RF MISOは、完全なPESAレーダーを標準アンテナ製品として提供していません。関連するエンジニアリング上の議論は、定義された周波数帯域、偏波、利得、ビーム幅、および機械的特性に対して検証可能なアンテナの開口部、給電部、およびインターフェースの要件から始まります。
エンジニアはRF MISOをレビューできますアレイアンテナ製品そして平面アンテナこれらは、構成要素や開口部に関する議論の出発点となるものです。市販の標準製品が自動的にPESAレーダーを構成するわけではなく、システム全体のアーキテクチャとの適合性を確認する必要があります。
初期技術的な検討のために、動作帯域、瞬時帯域幅、偏波、必要利得、走査セクター、サイドローブ目標値、ピーク電力および平均電力、RFインターフェース、開口サイズ、取り付け制約、環境条件、および受入試験の要件をご提供ください。これらの情報により、エンジニアリングチームはどのアンテナおよび試験オプションについてさらに評価が必要かを特定できます。
Send the project requirements to info@rf-miso.com or RF MISOに問い合わせるウェブサイトを通じて。
よくある質問
PESAとは何ですか?
PESAはパッシブ電子走査アレイの略です。一般的に、比較的集中型のRF送受信アーキテクチャ、給電ネットワーク、および制御された位相シフトを用いて、アンテナ開口部全体にわたってビームを走査します。
PESAは電力を伝送するのに、なぜ受動型と呼ばれるのか?
パッシブとは、各アンテナ素子に完全なアクティブ送受信モジュールが存在しない状態を指します。レーダーは、電源供給されたRF、制御、校正、冷却ハードウェアを使用します。
PESAレーダーは複数の目標を追跡できるか?
ビームのスケジュール、再訪時間、波形設計、受信機のチャネル、処理方法によっては、目標容量が決まる場合があります。PESAというラベルだけでは、目標容量を定義することはできません。
PESAはフェーズドアレイアンテナと同じですか?
PESAはフェーズドアレイRFアーキテクチャの一つであり、フェーズドアレイはより広範なアンテナ概念である。AESAもまた別のRFアーキテクチャである。アナログ、ハイブリッド、デジタルビームフォーミングは、ビームフォーミングの実装方法を説明するものであり、PESAやAESAの同等の代替手段ではなく、独立した分類次元を形成する。
最大スキャン角度でチェックすべきデータは何か
必要な周波数および設置構成において、利得または走査損失、ビーム幅、指向精度、サイドローブ、交差偏波、およびインピーダンス特性を確認してください。
PESAはどのような場合に実用的な選択肢となるのか
PESAは、電子制御によるステアリングが必要で、かつ集中型RFチェーンが帯域幅、スキャン範囲、電力、信頼性、熱特性、保守性といった要件を満たす場合に実用的である。決定にあたっては、システム測定結果とライフサイクル上の制約を考慮する必要がある。
投稿日時:2026年10月28日


